金属加工机器人系统集成中计算机系统集成的关键作用与应用
引言
在金属加工领域,机器人系统集成已成为提升生产效率、稳定产品质量和实现柔性制造的核心手段。机器人本体的性能发挥高度依赖于与其协同工作的计算机系统集成。所谓计算机系统集成,是指将硬件平台、软件平台、网络通信、数据采集与控制系统有机融合,形成一个统一、协调、可扩展的整体。在金属加工机器人系统中,计算机系统集成不再仅仅是辅助工具,而是决定系统智能化程度、响应速度与可靠性的关键中枢。
一、金属加工机器人系统的典型架构
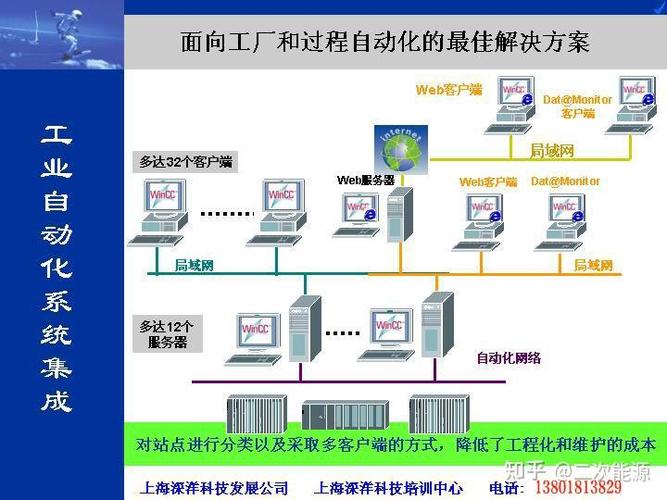
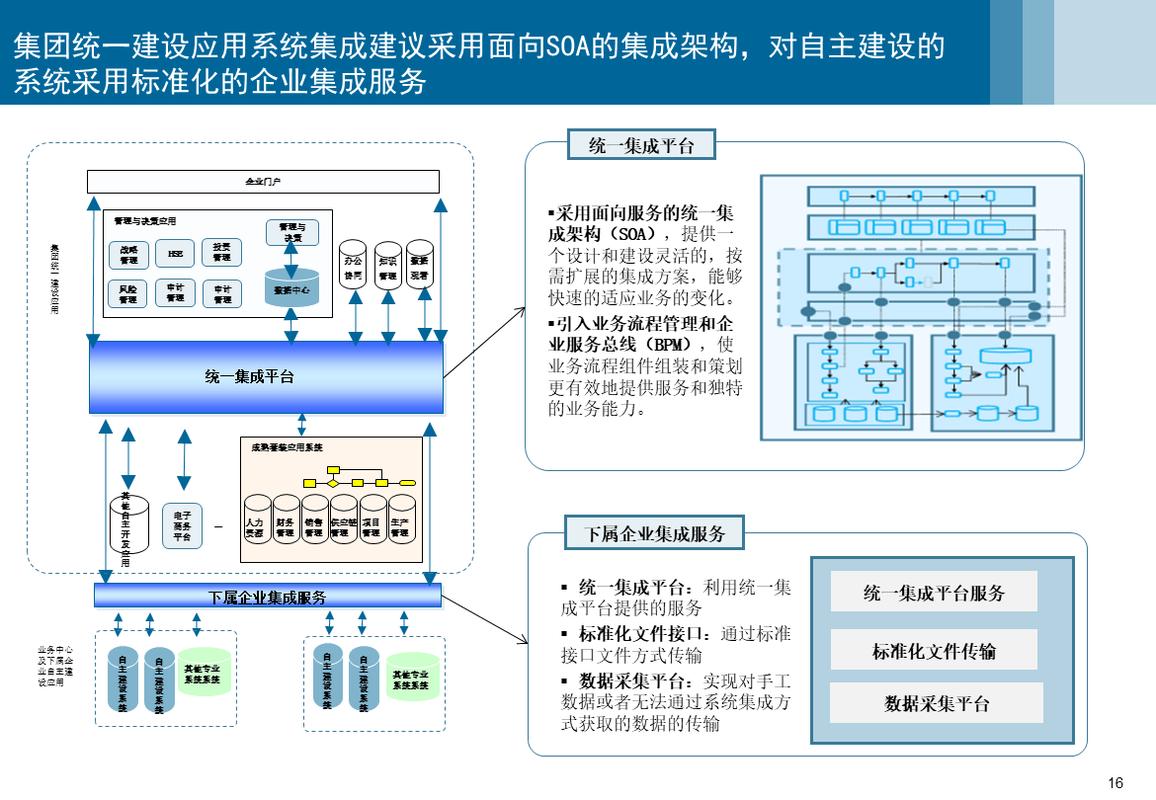
典型的金属加工机器人系统包括:工业机器人本体、末端执行器(焊枪、切割头、打磨工具等)、传感器(视觉、力觉、激光位移等)、控制器、变位机、安全围栏以及各类辅助设备。从信息与控制的角度看,整个系统构成一个多层级、分布式或集中式的计算机控制系统,通常分为三层:
- 设备层:由机器人控制器、PLC、传感器采集模块、伺服驱动等组成,负责实时运动控制与状态采集。
- 控制层:由工控机、嵌入式控制器或边缘计算单元构成,负责任务调度、轨迹规划、工艺参数管理与逻辑协调。
- 管理层:由服务器、MES/ERP接口、数据库、人机界面等组成,负责生产订单下发、质量追溯、数据分析与远程监控。
计算机系统集成就是要消除这三层之间的“信息孤岛”,实现数据贯通与功能协同。
二、计算机系统集成的关键技术
在金属加工机器人系统中,计算机系统集成涉及多项关键技术:
- 实时通信与工业网络:EtherCAT、Profinet、EtherNet/IP等工业以太网协议将机器人控制器、PLC、传感器和上位机连接为统一网络,确保毫秒级同步与高可靠性数据传输。
- 多源传感器融合:通过计算机系统采集视觉、力觉、温度、激光扫描等信号,进行融合处理,转译为机器人的运动修正量或工艺决策依据。
- 机器人编程与仿真集成:离线编程软件(如RobotStudio、RoboGuide)与CAD/CAM系统集成,实现从设计模型到加工轨迹的自动生成与仿真验证。
- 数据采集与SCADA系统:部署OPC UA、MQTT等协议,将加工过程中的电流、电压、速度、位置、温度等数据统一采集,用于过程监控和质量预测。
- 人工智能与边缘计算:利用边缘计算单元运行轻量化AI模型,实现焊缝跟踪、缺陷检测、自适应打磨等智能化功能。
- 安全控制系统集成:将安全PLC、安全光幕、急停回路与机器人控制系统集成,满足ISO 13849、IEC 62061等功能安全标准。
三、典型应用场景
1. 机器人焊接集成
在焊接金属结构件时,计算机系统集成负责协调焊接电源、送丝机构、变位机和机器人。通过采集电弧电压与电流,实时调整焊接参数;利用激光视觉传感器识别焊缝位置,动态修正焊接轨迹。上位机系统同时记录每道焊缝的完整工艺数据,实现质量追溯。
2. 机器人打磨与去毛刺
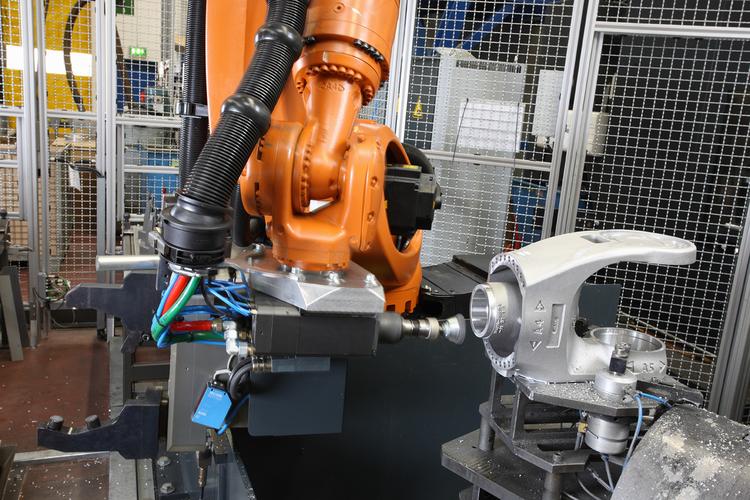
打磨任务对压力和路径要求极高。计算机系统集成力控传感器与机器人控制器,实现恒力打磨;通过三维视觉扫描获取工件实际轮廓,直接生成打磨轨迹。系统层可将每次打磨的力值与转速上传数据库,用于磨损补偿与工艺优化。
3. 机器人激光切割
激光切割头与机器人集成时,计算机系统需同步控制激光功率、焦点位置、辅助气体和机器人运动轨迹。通过总线通信保证切割速度与激光功率的匹配,避免过烧或切不透。集成CAD/CAM的系统能自动规划共边切割路径,提高材料利用率。
4. 柔性加工单元
多台机器人与数控机床组成柔性加工单元时,计算机系统集成为MES或调度系统提供接口。通过统一的任务队列,机器人能够在不同机床之间自动上下料、更换夹具或刀具,实现多品种小批量生产。
四、集成过程中的挑战与对策
- 异构设备兼容性:不同厂商的机器人、PLC与传感器协议不一共享。对策是采用OPC UA等信息模型标准,或通过网关进行协议转换。
- 实时性瓶颈:非实时操作系统影响控制精度。对策是采用实时Linux、RTOS或运动控制卡,将关键控制回路专用化。
- 数据安全与完整性:联网带来网络攻击风险。对策是划分安全区域、部署工业防火墙与访问控制。
- 系统复杂性管理:接口过多导致维护困难。对策是采用模块化设计和统一中间件,形成标准化功能块。
- 人员技能壁垒:同时懂机器人工艺与计算机集成的工程师稀缺。对策是构建图形化集成开发环境,降低编程门槛。
五、发展趋势
随着工业互联网、数字孪生和5G技术的成熟,金属加工机器人系统中的计算机系统集成将呈现以下趋势:
- 云边端协同:算力在云端、边缘和机器人控制器之间动态分配。
- 数字孪生驱动:真实加工过程与虚拟模型实时同步,实现预测性维护与动态优化。
- 开放模块化架构:基于ROS 2或AUTOSAR等开源框架,促进即插即用的集成方式。
- 自适应工艺控制:AI模型深度嵌入计算机系统,实现焊接、切割、打磨工艺参数的自主调优。
- 人机协作安全集成:将安全控制器与计算机视觉结合,实现无围栏人机协作金属加工。
##
金属加工机器人系统的性能不仅仅取决于机器人本体的精度和速度,更取决于计算机系统集成的水平。先进的计算机系统整合了实时通信、多传感器融合、数据分析与智能决策,使机器人能够灵活应对焊接、切割、打磨、上下料等复杂金属加工任务。随着泛在计算与工业AI的发展,计算机系统集成将持续推动金属加工机器人向更高柔性、更高智能和更高可靠性方向演进。
如若转载,请注明出处:http://www.cyjtinfo.com/product/16.html
更新时间:2026-10-26 05:37:56